


多軸 CNC システムの表面加工への応用
この論文では、平行移動行列と回転行列を同次座標の形で導出し、多軸リンクシステムの任意の関節における位置と姿勢の変化を数学的にモデル化します。 フィードバック形式のRTPAアルゴリズムを,多軸リンクCNCシステム加工プロセスにおける実際の制御のための比較器コンポーネント,カウンタコンポーネント,およびジェネレータコンポーネントに基づいて構築し,サンプリング周波数の影響を分析した。 最後に、実験研究の例として表面シミュレーション加工を取り上げると、結果は、RTPA アルゴリズムの制御下で、多軸リンク CNC システムが効果的に表面加工を完了できることを示しています。
キーワード: 多軸リンケージ; CNC システム。 表面加工; RTPAアルゴリズム
製造業における統合と自動化のレベルは、国の科学技術力を測る重要な基準となっています。 中国は主要な製造国であり、世界の機械加工カテゴリーの大部分をカバーしており [1]、CNC テクノロジーと CNC システムが非常に重要な役割を果たしています。 さまざまな複雑なタイプの加工タスクの場合、より効率的に完了できるのは、より多くの軸のリンクを備えた CNC 加工技術と方法のみです。 したがって、多軸リンク CNC システムの設計と多軸リンク CNC 加工方法は、機械加工および製造業界の競争力を判断するための中心的な内容となっています [3]。 現在、中国と世界の先進レベルとの間には、5-軸以上の連結CNCシステムとCNC加工方法の開発において一定のギャップがあり、これが中国の機械加工の深い発展を制限するボトルネック問題となっている。業界。 したがって、この記事では、5-軸リンク CNC システムを研究対象として取り上げ、数学的モデル分析と制御プロセスの研究を通じて、表面加工におけるその具体的なアプリケーションを提供します。
1. 多軸 CNC システムの姿勢の数学的モデル
多軸リンケージ CNC システムの制御機能と加工効果の鍵は、位置と姿勢の正確な特性評価と、合理的な動的接続にあります。 したがって、この記事では、まず多軸リンク CNC システムの位置と姿勢を同次座標の形式で数学的にモデル化します。
多軸リンケージ CNC 加工システムにおける一連の動作の完了は、3 次元空間におけるさまざまな関節や軸の回転および並進運動の累積効果として現れます。 したがって、多軸リンケージ CNC システムを数学的な観点から説明するには、回転行列と並進行列の特性評価に依存します。
空間内の任意の点 A が平行移動によって点 A の位置に変換され、x、y、z 座標軸上で a、b、c 単位で平行移動されると、次の式に示すような平行移動関係が存在します。 (1)。
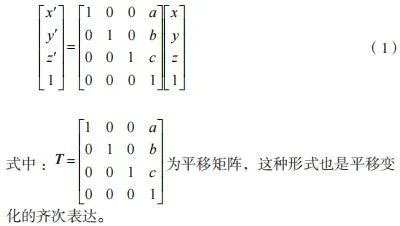
空間上の任意の点 A が回転によって点 A' の位置に変換され、その z 周りの回転角が θ であるとすると、式 (2) に示すような回転関係が存在します。
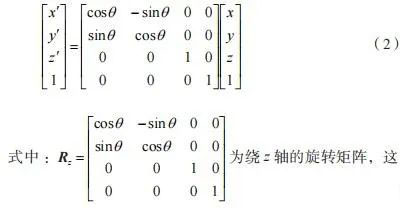
同様に、任意の点における y 軸と x 軸の周りの回転行列、およびこれら 2 つの行列の同次表現も取得できます。 このアプローチをさらに推進することで、空間内の任意の軸の周りの任意の点の回転行列を取得できます。これは、x、y、z 軸の周りの回転運動の組み合わせとしても現れます。 空間内の任意の点での位置変化の並進行列と回転行列を取得することにより、その点での位置変化の数学的モデルを確立できます。 このアプローチは、空間内のあらゆる座標系や空間内のあらゆるオブジェクトにも適用されます。 多軸リンケージ CNC 加工プロセスは、加工タスクを実行する操作端での複数の軸の周りの複数の並進運動と回転運動の組み合わせ効果です。
多軸リンク システムのエンド エフェクタの位置変換が図 1 に示されていると仮定します。図 1 に示すように、多軸リンク システムのエンド エフェクタは 2 つの変換を受けました。そのうちの 1 つは x 軸に沿った並進運動であり、 1 つは y 軸、もう 1 つは z 軸を中心とした 90 度の回転です。
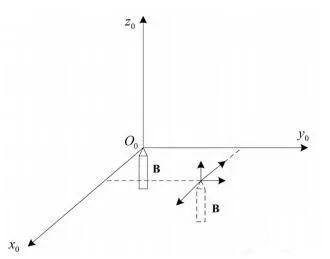
図1 多軸リンクシステムのエンドエフェクタの位置変換
上記のモデリング方法を使用すると、多軸リンク システムの任意の関節と動作について、並進運動と回転運動の組み合わせを記述することができることがわかります。
2. 多軸CNCシステムのプロセス制御
数学的モデルを通じて多軸リンク CNC システムを記述できた後、CNC プロセス全体の難しさは、CNC プログラムをどのように設定し、確立されたルートに従ってシステムが加工タスクを完了できるようにするかです。 この記事では、RTPA (リアルタイム パルス アルゴリズム) アルゴリズムと略称される、多軸リンケージ CNC システムの加工プロセス向けに優れたリアルタイム性能を備えたパルス制御アルゴリズムを設計します。
CNC 加工のプロセスは一般に補間アルゴリズムによって実現および完了します。CNC 加工の各軸の制御はステッピング モーターのパルスに基づいており、補間プロセスとパルス生成タイミングとの間に対応関係を形成する必要があります。 。 ただし、パルス周波数に基づく従来の補間プロセスのリアルタイム パフォーマンスは理想的ではありません。 したがって、この記事では、VF 変換アルゴリズム (電圧周波数) の観点から、よりリアルタイム性の高い新しいパルス生成アルゴリズムを設計します。 このアルゴリズムによって生成されたパルス シーケンスにより、多軸リンク CNC システムのより効果的な制御を実現できます。
このアルゴリズムは、コンパレータ コンポーネント、カウンタ コンポーネント、ジェネレータ コンポーネントを使用して、優れたリアルタイム性能でパルス シーケンスを共同生成します。 アルゴリズムの概略図を図 2 に示します。
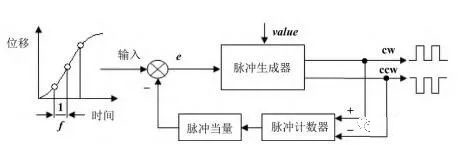
図2 多軸連携システムのRTPA制御アルゴリズムの原理ブロック図
図 2 によれば、多軸リンク システムのジョイントまたはエンド デバイスの変位がサンプリングされ、サンプリング周波数 f で RTPA アルゴリズムの入力として使用されることがわかります。 サンプリングされた変位値を入力した後、フィードバック分岐上のパルスカウンターによって形成されたパルス相当値と比較され、その差がパルスシーケンス生成の判断基準としてパルスジェネレーターに入力されます。 パルス発生器は 2 つの出力、つまり順方向パルスと逆方向パルスを生成します。これらはステッピング モーターの順方向および逆方向の回転にも対応します。
パルス発生器が順方向パルスを生成するか逆方向パルスを生成するかは、入力ブランチとフィードバック ブランチ間の累積誤差と設定されたしきい値の比較によって決まります。 比較ルールは以下の通りです。 規則 1: 入力ブランチとフィードバックブランチ間の累積誤差の合計が設定されたしきい値より大きい場合、パルス発生器は順方向パルスを生成して出力します。 規則 2: 入力ブランチとフィードバックブランチの間の累積誤差の合計が、設定されたしきい値の逆よりも小さい場合、パルス発生器は逆パルスを生成して出力します。
この記事のアルゴリズムを決定する重要なパラメーターは、入力として変位を使用する前のサンプリング周波数 f です。 RTPA アルゴリズムのパフォーマンスに対するサンプリング周波数 f の影響を判断するために、この記事ではサンプリング周波数をそれぞれ 5 kHz と 20 kHz に設定し、それらの変位応答曲線と速度応答曲線をプロットします。 結果を図 3 に示します。
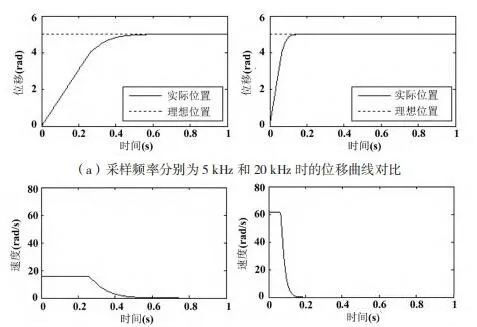
図3 多軸リンケージシステムのアルゴリズム性能に対するサンプリング周波数の影響
図 3 (a) の左側は、5kHz のサンプリング周波数での RTPA アルゴリズムの変位応答曲線を表し、右側は 20kHz のサンプリング周波数での RTPA アルゴリズムの変位応答曲線を示しています。 図 3 (b) の左側は、サンプリング周波数 20kHz における RTPA アルゴリズムの速度応答曲線を表し、右側はサンプリング周波数 20kHz における RTPA アルゴリズムの速度応答曲線を示します。
図 3 (a) から、サンプリング周波数が高く、サンプリング周期が短いほど、RTPA アルゴリズムの変位応答速度が速くなることがわかります。 左図と右図の比較から、サンプリング周波数が 5kHz の場合、RTPA アルゴリズムの変位応答には 0.58 秒かかり、多軸リンクシステムの実際の変位はわずかしか応答できないことがわかります。理想的な変位に一致します。 サンプリング周波数が 20kHz の場合、RTPA アルゴリズムの変位応答は 0.16s であり、多軸リンク システムの実際の変位は理想変位と一致します。 これは、サンプリング周波数 20kHz での変位応答がサンプリング周波数 5kHz での変位応答よりも 0.42 秒速いことを示しています。
図 3 (b) から、サンプリング周波数が大きくなり、サンプリング周期が小さくなるほど、RTPA アルゴリズムの速度曲線の応答が速くなることがわかります。 左と右のグラフを比較すると、サンプリング周波数が 5 kHz の場合、RTPA アルゴリズムの速度応答は、多軸リンク システムの実際の速度が応答するまでに 0.5 秒かかることがわかります。理想的な速度に一致させます。 サンプリング周波数が 20 kHz の場合、RTPA アルゴリズムの速度応答は 0.13 秒であり、多軸リンク システムの実際の速度は理想速度と一致します。 これは、サンプリング周波数 20 kHz の方が、サンプリング周波数 5 kHz の場合よりも速度応答が 0.37 秒速いことを示しています。
3. 多軸CNCシステムによる表面加工のシミュレーション実験
以前の研究では,位置と姿勢のモデリングとRTPA制御アルゴリズム設計が多軸リンクCNCシステムに対してそれぞれ実行され,主要パラメータの影響の分析を通じて多軸リンクCNCシステムの効果的な制御戦略が決定された。 次に、本論文で提案する多軸リンクシステムの RTPA アルゴリズム制御性能を検証するためのシミュレーション実験を行います。 シミュレーション実験では多軸連携CNCシステムの加工対象として表面加工を選択しました。 曲面はさまざまな加工ユニットにおいてある程度の複雑性を持ち、正確な制御アルゴリズムが必要です。 連続的な曲線加工軌跡を経て全面加工が完了します。 この記事で処理する表面のシミュレーション結果を図 4 に示します。
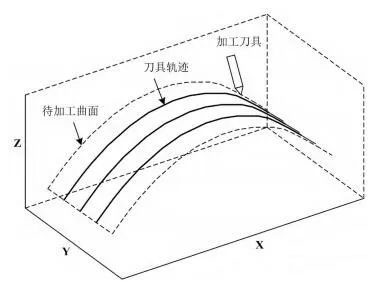
図4 本記事で加工する面のシミュレーション結果
図 4 から、この記事で処理する表面は、x 方向の軸方向の幅と y 方向の半径方向の幅を形成する表面のセグメントであり、表面の曲率半径は次のとおりであることがわかります。 z軸方向に。 図 4 には、開始点である工具の初期位置も示されており、表面上の平行曲線は RTPA アルゴリズムの制御下での加工軌跡を示しています。
表面の CNC 加工方法には、軌跡ベースのパラメータ生成加工ルート方法、CC パスベースの断面データ加工ルート方法、パスベースの断面加工ルート方法など、数多くあります。 この記事では、CC パスに基づいたセクション データ処理ルート方法を選択し、Z 字切断と組み合わせて処理を完了します。 加工プロセス中に、RTPA アルゴリズムによって得られる x 軸、y 軸、z 軸方向の変位曲線と速度曲線の制御効果を図 5 に示します。
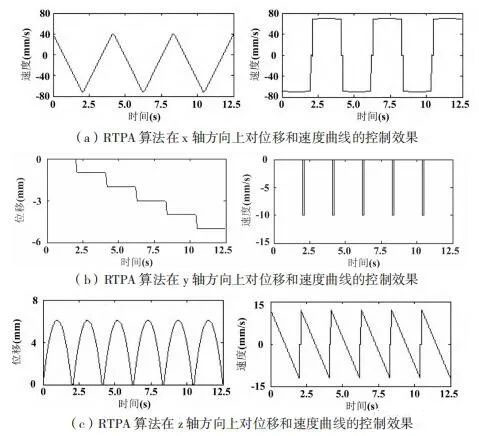
図5 3方向の変位曲線と速度曲線に対するRTPAアルゴリズムの制御効果
図 5 (a) から、RTPA アルゴリズムは x 軸方向の変位を制御するために三角波曲線を形成することがわかります。 処理タスクの制限により、RTPA アルゴリズムの x 軸方向の最大変位は 0 mm で、最小値は -150 mm に近くなります。 変位曲線の三角波周期は 4.17 秒です。 RTPA アルゴリズムは、x 軸方向の速度制御のために長方形の方形波曲線を形成しますが、加工プロセスの影響により多少のジッターが発生します。 RTPA アルゴリズムの x 軸方向の最大速度は 80 mm/s に近く、最小値は {{10}} mm/s に近くなります。 速度曲線の矩形波の周期は 4.17 秒です。 図 5 (b) から、RTPA アルゴリズムは、y 軸方向の変位を制御する際に、曲線状のステップ波を形成することがわかります。 処理タスクの制限により、RTPA アルゴリズムの y 軸方向の最大変位は 0 mm で、最小値は -6 mm の位置に近くなります。 変位曲線のステップ波周期は 4.17 秒です。 RTPA アルゴリズムは、y 軸方向の速度をパルス波の形で制御します。 RTPA アルゴリズムの y 軸方向の最大速度は 0 mm/s、最小値は -10 mm/s です。 速度曲線の矩形波の周期は 4.17 秒です。
図 5 (c) から、RTPA アルゴリズムは、z 軸方向の変位制御のために正弦波の半波曲線を形成することがわかります。 処理タスクの制限により、RTPA アルゴリズムの Z 軸方向の最大変位は 6.2 mm、最小変位は 0 mm です。 変位曲線の正弦半波周期は 2.08 秒です。 RTPA アルゴリズムは、Z 軸方向の速度を制御するための鋸歯状波曲線を形成します。 RTPA アルゴリズムの Z 軸方向の最大速度は 15 mm/s に近く、最小値は -15 mm/s に近くなります。 速度曲線のノコギリ波の周期は 2.08 秒です。
4. 結論
この記事では、多軸リンケージ CNC システムについて調査します。 まず、多軸リンク系の任意の関節における位置と姿勢の変化を同次座標の形で数学的モデリングし、並進行列と回転行列の生成過程を導出する。 次に,多軸リンクCNCシステム加工プロセスにおける実際の制御のための比較器コンポーネント,カウンタコンポーネント,およびジェネレータコンポーネントに基づいてフィードバック形式のRTPAアルゴリズムを構築し,サンプリング周波数の影響を分析した。 最後に、表面シミュレーション加工を例として検証実験を行ったところ、本論文で採用したCCパスに基づく断面データ加工ルート法とZ字型工具ウォーキングを組み合わせて加工を完了できることが実験結果からわかりました。 一方、RTPA アルゴリズムは、3 つの座標軸すべての方向の変位と速度を効果的に制御します。


