インテリジェント製造生産ラインの詳細な説明
自動生産ラインは組立ラインに基づいて徐々に開発されています。 CNC工作機械群と周辺機器をワーク搬送システムや制御システムを介して工程順に接続し、製品の製造工程の全部または一部を自動で完了する生産システムです。 自動化生産ライン全体の具体的な構成は、主に各種機能部位、各種機能モジュール、センサー、ソレノイドバルブ、輸出入インターフェースなど合計13の部品で構成されています。 その中で、機能拠点には主に材料ステーション、加工ステーション、組立および取扱いステーション、完成品選別ステーションが含まれます。 各種モジュールには、周波数変換モジュール、電源モジュール、PLCモジュールおよびボタンモジュール、モータードライブモジュールの計5種類があります。 これらの部品の統合に基づいて、自動化された生産ラインは、積み降ろしおよび加工を実現するだけでなく、関連する内容物の完全な組み立て、仕分け、および搬送も実現できます。
インテリジェント旋盤とターニングセンタは、単体の機械製品として、一般的な小型で単純な部品の生産と製造に対応できます。 しかし、工業生産モードの自動化と柔軟性への変革とアップグレードに伴い、従来の組立ライン操作では、高精度、高効率、高い柔軟性という既存の生産要件を満たすことができなくなりました。 したがって、インテリジェントロボット、インテリジェント旋盤、インテリジェント旋削センターに基づくインテリジェント旋削生産ラインが開発されており、それが生産自動化の主要な発展方向になるでしょう。 インテリジェント旋削生産ラインには、生産ライン制御、品質検査、ハンドリングロボット、加工機、物流輸送ライン、生産管理、完成品倉庫などの設備が含まれます。 各装置はインテリジェント旋削生産ラインの重要なコンポーネントです。 さらなるシステム統合により、複数のインテリジェント生産ラインがデジタルワークショップやデジタルファクトリーを形成し、工場全体の自動化とインテリジェンスを実現できるようになります。
1 インテリジェント生産ラインの全体レイアウト
図 1 は典型的なインテリジェント旋削生産ラインを示しており、主に未加工品から完成品までの部品の混合自動処理と生産を完了します。 旋削生産ラインは、生産ライン制御システム、オンライン検出ユニット、産業用ロボットユニット、加工機ユニット、原材料保管ユニット、完成品保管ユニット、RGV車物流ユニットで構成されます。 加工設備には、陝西宝鶏工作機械集団有限公司が製造したCKシリーズインテリジェント工作機械が採用されており、宝鶏B80インテリジェントCNCシステムが搭載されています。

図 1 インテリジェント旋削生産ライン [1]
1) 主制御系と検出装置
図 2 は、陝西宝鶏工作機械集団有限公司が設計した典型的な制御システムを示しており、屋内端末と現場端末で構成されています。 屋内端末には複数のディスプレイとデータベースが装備されており、生産工場全体から送信される製造および生産ビッグデータの受信を担当します。 ユーザー工場現場の設備稼働状況、部品加工状況、物流状況、人員状況、温度や湿度などの環境情報など、ユーザー工場現場のさまざまな状況を表示するために使用されます。 上級管理者は屋内端末に簡単にアクセスできます。 現場のさまざまな状況を視覚的に明確に確認できます。 ユーザーの生産ワークショップには、生産ライン全体の現場操作を制御し、機器の基本データの収集、分析、ローカルおよびリモート管理、動的な情報の視覚化などの操作を完了するためのオンサイト端末が装備されています。 オンサイト端末にはディスプレイが装備されており、装置モニタリング、生産統計、故障統計、装置分布、アラーム分析、プロセス知識ベースなど、ユーザーのワークショップのさまざまなステータスを明確かつ便利に表示できます。サイト端末では、生産管理ダッシュボードの追加、処理プログラムのアップロードとダウンロード、カードのスワイプによる担当者の識別、生産タスクの進捗統計と分析の実行が可能です。 有線、Wi-Fi、2G/3G/4G/5Gなどのさまざまなアクセス方法で現場データを収集・送信できます。収集した製造ビッグデータは、インターネットを介してユーザーの屋内端末のSQLServerデータベースに送信できます。 , 端末コンピュータを介して屋内端末とデータをやり取りします。
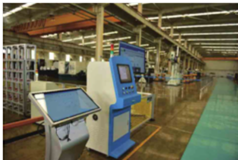
図 2 一般的な制御システム [2]
図 3 は、産業用ロボット、エンド エフェクター、およびマルチソース センサーで構成される典型的なオンライン検出ユニットを示しています。 物流システムが完成品を指定の場所に輸送した後、産業用ロボットが検出ユニット全体を指定のワークステーションに移動し、視覚カメラを使用して写真を撮り、テストする部品を認識して位置を特定します。 産業用ロボットは再び位置を調整し、検出ユニット全体と検査対象の部品の位置を合わせます。
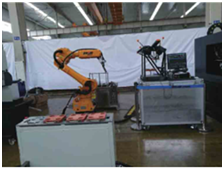
図3 オンライン検出ユニット
認識と位置決めが完了したら、エンドエフェクターはテスト対象の部品を掴みます。 部品は産業用ロボットによって試験台上の指定位置に搬送されます。 開口部、深さ、曲率、粗さ、平坦度など、テスト対象の部品の精度指標は、テスト プラットフォームに事前に装備されたマルチソース センサーによってオンラインで検出されます。 インテリジェントなアルゴリズムを使用して、部品を自動的に測定および分類し、さまざまな種類のコンポーネントをさまざまな物流ラインに移送し、自動部品分類操作を完了することもできます。 検出ユニットはインターネットを介して検出結果を主制御システムに返すことができ、オペレータは屋内または現場の主制御システムの端末コンピュータやディスプレイを通じて部品の検出結果を直接確認できます。 検出要件を満たしている場合は、次のワークステーション操作に直接進むことができます。 要件を満たしていない場合は、ディスプレイに不適合警告が表示され、オペレーターが部品の不適合の程度に応じて判断・決定します。 検出が完了すると、エンドエフェクターが検出された部品を掴み、産業用ロボットが検出された部品を物流システムに転送し、物流システムはそれらを次のワークステーションに輸送して処理します。
2)産業用ロボット・旋盤ユニット
陝西宝鶏工作機械集団有限公司が設計・製造した加工モジュールを図4に示します。これは産業用ロボットと旋盤の2つの部分で構成されています。 その中でも産業用ロボットは加工部品の移動や掴みを担当し、旋盤は高い精度と加工効率を確保できるインテリジェントな機械です。
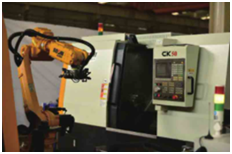
図4 処理モジュール
物流流通システムが未加工または半完成部品を指定されたワークステーションに輸送した後、産業用ロボットが未加工または半完成部品をつかんでインテリジェント旋盤に配置し、機械が部品のクランプ作業を完了するのを支援します。処理される。 デュアルステーション旋盤の場合、1 台のインテリジェント旋盤が旋削作業を完了した後、産業用ロボットが半完成部品を別のインテリジェント旋盤に転送して、次のステーションの処理を完了します。 すべての加工作業が完了すると、産業用ロボットが完成した部品を掴んで物流システムに転送し、物流システムが部品を次のワークステーションに転送します。
旋盤には、インテリジェントな健康保護機能、熱温度補償機能、インテリジェントな工具破損検出機能、インテリジェントなプロセスパラメータ最適化機能、専門家診断機能、主軸動的バランス分析およびインテリジェントな健康管理機能、主軸振動アクティブ回避機能、およびインテリジェントな健康管理機能が装備されています。クラウドバトラー機能[3]。 インテリジェント工作機械の主な機能は、産業用ロボットと連携して、部品の加工と生産の効率と精度を確保しながら、加工および生産タスクのさまざまな段階を完了することです。 ユーザーは、生産工場のニーズに応じて、高速旋盤、精密旋盤、マシニングセンターなど、インテリジェント工作機械をさまざまなグレードの工作機械に置き換えることができます。 また、自社のニーズに応じて対応するインテリジェント機能を追加または削減して、企業の生産ニーズに最適な旋盤生産ラインを形成することもできます。
3) 物流および完成品倉庫ユニット
図 5 は、陝西宝鶏工作機械集団有限公司が設計、製造した典型的な物流ユニットを示しています。これは、産業用ロボット、エンドエフェクター、RGV カート、部品搬送治具、および歩行トラックで構成され、主に工作機械の搬送と輸送を実現します。加工された部品。 ユーザーのワークショップでは、生産タスクのニーズに応じて、インテリジェント生産ラインに単一または複数の物流生産ラインを装備できます。 より少ない工作機械やより単純な処理タスクを備えたインテリジェントな旋削生産ラインでは、単一オブジェクトの合理化モードを採用して、積み込み、移送、積み降ろしなどの作業を完了できます。 工作機械のタスクが多い場合や複雑な機械加工タスクがある場合、物流システムのタスクの複雑さと競合を回避するために、2つ以上の物流ラインを装備することができます。 1 つのラインは未加工または半完成部品の搬入に使用され、1 つのラインは中間工程の輸送に使用され、もう 1 つのラインは完成部品の切断に使用されます。 比較的単純な処理シナリオを備えたインテリジェントな旋削生産ラインの場合、産業用ロボットを固定して部品のクランプと取り出しを完了できます。 より複雑なインテリジェント旋削生産ラインの場合、移動ロボットを個別に装備して、歩行トラック上で部品を配布、掴み、解放することができます。 異なるワークステーション間の部品の移動は RGV カーによって行われます。 自動プログラミングにより、RGV カーは指定された時間内に所定の位置に正確に到達することができ、産業用ロボットがスムーズに部品を認識して把握できるようになります。 RGV車には部品出荷治具が装備されており、ユーザーの作業場は加工部品のサイズやサイズに応じて異なる治具を装備できます。 治具の各位置に十分な未加工部品または完成部品が充填されると、RGV カーが走行して、対応する積み込み、輸送、および積み降ろしの作業を完了します。
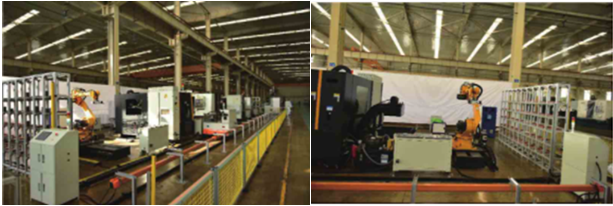
図5 物流ユニット 図6 完成品保管ユニット
図 6 は、Shaanxi Baoji Machine Tool Group Co., Ltd. が設計および製造した典型的な完成品保管ユニットを示しており、保管キャビネット、産業用ロボット、エンドエフェクター、および歩行トラックで構成されています。 部品の加工が完了すると、完成した部品はRGV車で切断エリアに搬送され、産業用ロボットが切断エリアに移動します。 エンドエフェクターが完成部品を番号に基づいて把握し、産業用ロボットが完成部品を保管庫内の指定場所に搬送します。 エンドエフェクタは、さまざまな部品の把持作業に合わせて、加工部品の形状やサイズに応じてユーザーごとに専用設計が必要です。 保管庫は同じサイズの独立した小型キャビネットで構成されており、各キャビネット間での組み立てや分解が素早く行えます。 固定式産業用ロボットの場合、ユーザーの作業場は、産業用ロボットの最大作業高さと範囲に応じて、設計された保管キャビネットの長さと高さを調整する必要があります。 歩行トラックを備えた産業用ロボットは、より長い完成品保管キャビネット用に設計できます。 ロボットは、必要に応じて直線または円形に設定できるトラック上を歩くことで、作業範囲を広げることができます。 複数の保管キャビネットを備えたユーザー作業場や、部品分類が異なる完成品保管キャビネットの場合、ユーザーユニットは歩行トラックの長さと形状を調整することもできます。 たとえば、円形トラックでは、1 台のロボットを複数の完成品保管キャビネットに対応させることができ、1 台のロボットで複数のサービスを実現し、ロボットの利用率を向上させることができます。 完成品の物流保管庫の数が多い場合には、歩行路の長さを長くするか、産業用ロボットを2台以上設置して物流の効率化を図る必要があります。 なお、歩行軌跡の長さはロボットの歩行時間を考慮して設計し、長すぎないように設計してください。 ロボットの歩行時間が長すぎると、物流物流効率が低下し、切断エリアに完成部品が滞留し、部品衝突などの事故が発生し、生産リスクが増大し、作業効率が低下する可能性があります。
2 工作機械コントローラの制御階層
人工知能とコンピューター技術の組み合わせにより、CNC システムの知能レベルが大幅に向上し、主に CNC システムのさまざまな側面に反映されています。
(1) 運転パフォーマンスを向上させるためのフィードフォワード制御、オンライン識別、および制御パラメータの自己調整のインテリジェントな適用。
(2) 適応制御技術を活用してインテリジェントな処理効率と品質を実現します。
(3) エキスパートシステムなどのインテリジェント技術を適用して、インテリジェントな故障診断、インテリジェントな監視などの加工プロセス制御を実現します。
製造プロセスにおける工作機械コントローラの制御レベルは、図 7 に示すように、モータ制御レベル、プロセス制御レベル、監視制御レベルの 3 つのレベルに分けることができます。 その中で、モーター制御レベルでは、グレーティングやパルスエンコーダーなどの機械検出装置を通じて工作機械の位置と速度の監視を実現できます。 プロセス制御階層には主に、加工プロセス中の切削力、切削熱、工具摩耗などの監視と、加工プロセスパラメータの調整が含まれます。 監視および制御階層は、加工製品の寸法精度、表面粗さ、およびその他のパラメータを制御目標として採用し、製品の加工品質を向上させます。
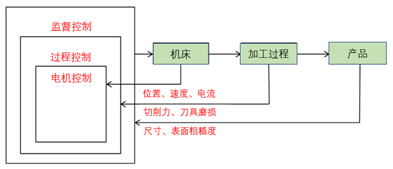
図7 工作機械コントローラの制御階層
1)海外における知能処理制御の開発動向
(1) インテリジェント制御戦略の研究: ニューラル ネットワーク制御加工の分野では、専門家が CNC 工作機械の加工パラメータを最適化するための粒子群駆動の魚群探索アルゴリズムを提案しています。 ニューラル ネットワークと遺伝的アルゴリズムに基づくハイブリッド手法は、ネットワークの複雑さの影響によりプロセスの反復と収束を必要とするニューラル ネットワークの計算の複雑さと時間の消費を軽減するために提案されています。 平面加工における形状認識のシミュレーション実験を行い、その実現可能性を実証します。 誰かが、切削力の予測と切削パラメータの最適化を達成できる、小さな切削力の予測を解決するのに適した遺伝的アルゴリズムに基づくモデルを提案しました。
(2) 加工プロセス監視の適用:加工プロセス中の異常現象を監視および監視し、工作機械の損傷を回避するために、加工プロセスを停止し、加工プロセスパラメータ(主軸速度など)を調整する措置を講じます。 加工中に工具の摩耗などの異常現象が徐々に発生する場合があります。 工具の損傷など、突然起こることもあります。 あるいは振動や振動などを防ぐことができます。
2)知能加工制御の国内開発動向
インテリジェントな制御の下では、オートメーション システムは、アプリケーション プロセス中にコンピュータ言語を通じてすべてのマシンを効果的に接続し、リンクされた処理システムを生成できるため、障害を積極的にトラブルシューティングできます。 使用されるさまざまなセンサー、制御方法、制御目標に応じて、加工プロセス監視の研究は主に次の側面に焦点を当てています。
(1) 工具の摩耗を調査することで、加工状態の監視を実現します。
(2) 力測定器やモータ電流を通じて間接的に得られる切削力を研究することにより、加工プロセスの状態を改善することができます。
(3) CAM分野におけるオフラインパラメータ最適化に関する研究。
(4) 知能加工制御アルゴリズム等のシミュレーション研究
3 CNC工作機械のフルライフサイクル管理サービスプラットフォーム
インテリジェント製造は、製品ライフサイクル全体を対象とした情報ベースの製造アプローチであり、ユビキタスな認識条件を実現します。 データと情報は、インテリジェント製造において流れる「血液」です。 デジタル化はデータを情報に変換し、ネットワーク化されたインテリジェントな意思決定を通じて有用な価値を生み出します。 したがって、インテリジェントな製品製造はデータによって推進されます。 製品ライフサイクルの申請全体は 4 つの段階に分かれています。
(1) コンポーネントの生産段階: 調達プロセスデータ、生産プロセスデータ、テストおよび倉庫保管記録。
(2)製品倉庫保管段階のサポート:製品倉庫検査記録のサポート、製品発注情報のサポート。
(3) 工作機械のデバッグ段階:工作機械の製造プロセスデータ、工作機械工場の試験および調整データ、工作機械工場の記録。
(4) 工作機械引き渡し段階:ユーザー起動、機械調整データ記録、セルフメンテナンス、ワンキー修理、ユーザー保守記録、ユーザー使用プロセスデータ。
CNC 工作機械の全ライフサイクル管理サービス プラットフォームは、モノのインターネット、クラウド サービス、ビッグ データなどの主要テクノロジーを適用して、設計、加工、工作機械のデバッグ、ユーザーの引き渡しと使用に至るまで CNC 工作機械の全ライフサイクル データを収集します。 。 工作機械のアーカイブデータベースを確立し、完全なライフサイクル情報のトレーサビリティを実施し、ユーザーにリモート機器監視、生産統計管理、機器運用および保守サービスを提供します。 図 8 は、Shaanxi Baoji Machine Tool Group Co., Ltd. の BOCHICLOUD テクノロジー アーキテクチャを示しています。Baoji Cloud の主なハイライトは、その運用および保守サービス機能です。
(1) 障害ケースの知識ベース: ユーザーに障害解決策を提供します。
(2) 障害修理: 機器の障害をオンラインで修理し、修理指示をタイムリーに発送し、エンジニアによる迅速なフォローアップを行います。
(3) 定期メンテナンス: ライフサイクル全体を通じて機器の性能変化を追跡し、カスタマイズされたメンテナンス計画を提供します。
(4) 予知保全: 潜在的な機器の故障リスクを予測し、タイムリーにスペアパーツを提供します。
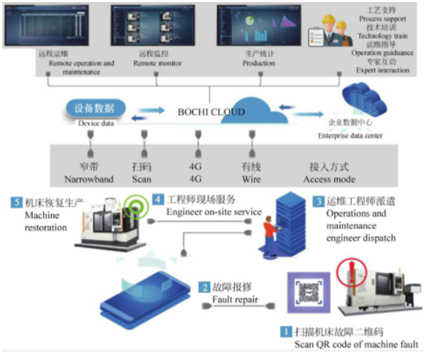
図 8 BOCHICLUD の技術アーキテクチャ [4]
4 デジタル生産ラインシステムの統合
統合制御システム技術の急速な発展により、自動化生産ラインはより高いレベルの自動化と統合を目指して進んでいます。 生産ラインの統合制御とは、特定のネットワークを介して接続する必要があるインテリジェントデバイスをネットワーク化して全体化し、内部情報を統合して相互作用させて制御目標を達成することです。 生産ラインの統合制御には、「設備統合」と「情報統合」の2種類があります。 デバイス統合とは、独立した制御機能を持つさまざまなデバイスをネットワークを介して有機的な全体として統合することです。 この全体は、独立していると同時に関連している統合制御システムであり、さまざまな生産ニーズに応じて構成できます。 情報統合は、動的なリソース割り当て、デバイス監視、データ収集と処理、品質管理などの機能を実現するための機能モジュール設計概念の適用であり、独立した制御やその他の処理機能を含む基本的な機能モジュールを形成します。 各機能モジュールは標準化された相互接続を実現し、特定の制御モードとスケジューリング戦略を使用して期待される目標を達成するための機能ユニットを構築し、統合制御を実現します。
従来のオートメーション企業は、機器レベルのオートメーションの実装に重点を置いていますが、SCADAMES/ERP などの上位レベルのシステムには慣れていないため、生産ライン情報のデジタル取得や、生産情報の水平方向および垂直方向の流れが無視されます。 MES/ERP およびその他のソフトウェア システム企業は、上位システム レベルでのデータ分析と展開制御に重点を置いています。 ハードウェア デバイスや制御方法を、異なるモデルの実行デバイスやコントローラーと下位レベルで連携させることは困難であり、情報の垂直方向の流れに影響を与えます。 デジタル測定を通じて、製造情報(主要パラメータ)のデジタル取得と流通が実現でき、上位システムと下位生産ラインの間の障壁を打ち破り、既存の高品質な生産性を解放し、中国の発展プロセスを加速することができます。製造業。 金型の設計・製造・管理技術を統合し、金型のデジタル生産ラインを構築し、金型開発プロセスの全段階でスムーズなデータフローを実現することで、金型開発プロセスにおけるデジタル技術の役割を最大限に活用し、金型開発プロセスの改善を実現します。ツールの製造精度と効率を高め、開発サイクルを短縮し、開発コストを削減します。
生産ラインの統合制御は、通信、コンピュータ、オートメーション技術を組み合わせた有機的な全体です。 生産ラインのさまざまな機器やサブシステムの作業を調整するために、システムはPLCとその分散型リモートI/Oモジュールを採用し、生産ユニットの集中管理と分散制御を実現します。 同時にPLCは上位MESシステムからオペレータ情報の確認、製品管理、資材管理などの管理を受けます。 生産ライン制御システムの構成を図9に示すが、通信内容にはオペレータ識別、生産ライン本体の状態、ロボット情報、ワーク加工情報、工作機械の稼働状態、各種故障情報が含まれる。
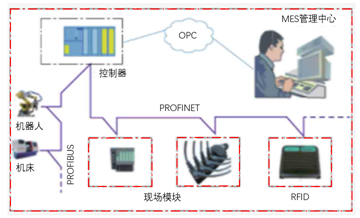
図9 生産ライン制御システムの構成模式図
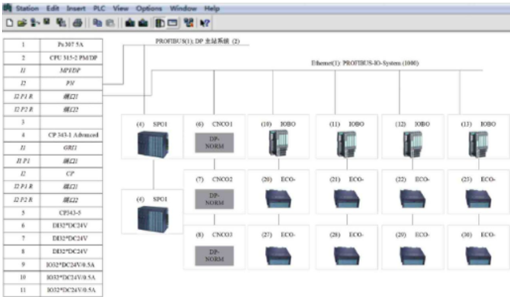
制御システムのハードウェア構成は図 10 に示されており、PROFINET ネットワークを使用して基礎となるフィールド IO デバイスと通信します。 IO デバイスには、IM151-3PN フィールド モジュール、ET200ecoPN 入出力モジュール、RF180C 通信モジュールなどのイーサネット機能を備えたモジュールが含まれています。ワークショップ内の他の PLC システムとデータを共有するために、制御システムも工業用グレードのPN/PNカプラーを搭載。 このブリッジを通じて、自動生産ラインと作業場内の他の PLC システム間の情報交換を実現できます。 同時に、生産の信頼性を確保するために、各ユニットのコントローラ間では光ファイバーリングネットワーク接続が使用されます。 MES システムが故障しても、制御システムは MES システムなしでも正常に動作できます。