


5軸工作機械にはたくさんの種類があることをご存知ですか?
5 軸加工は、その名前が示すように、CNC 加工のモードです。 X、Y、Z、A、B、Cの任意の5つの座標で直線補間動作を行う5軸加工に使用される工作機械を、一般に5軸工作機械または5軸マシニングセンタと呼びます。 しかし、5 軸加工を本当に理解していますか?
5軸技術の開発
何十年もの間、5 軸 CNC 加工技術が連続的で滑らかな複雑な表面を加工する唯一の手段であると広く信じられてきました。 複雑な表面の設計と製造において解決できない問題に遭遇すると、人々は 5 軸加工技術に頼ることになります。 しかし... 5 軸リンケージ CNC は、CNC 技術の中で最も難しく、広く使用されている技術です。 コンピュータ制御、高性能サーボドライブ、精密加工技術を統合し、複雑な表面の効率的かつ高精度な自動加工に適用されます。 国際的には、5 軸リンケージ CNC 技術は、その国の生産設備自動化技術レベルの象徴とみなされています。 その特別な地位、特に航空、航空宇宙、軍需産業への多大な影響と技術的複雑さのため、西側先進工業国は常に戦略物資として 5 軸 CNC システムの輸出許可制度を導入してきました。 3 軸連動 CNC 加工と比較して、技術とプログラミングの観点から、複雑な曲面に 5 軸 CNC 加工を使用することには次の利点があります。 1) 加工品質と効率の向上 2) 加工範囲の拡大 3) 加工の新しい方向性への対応複合開発
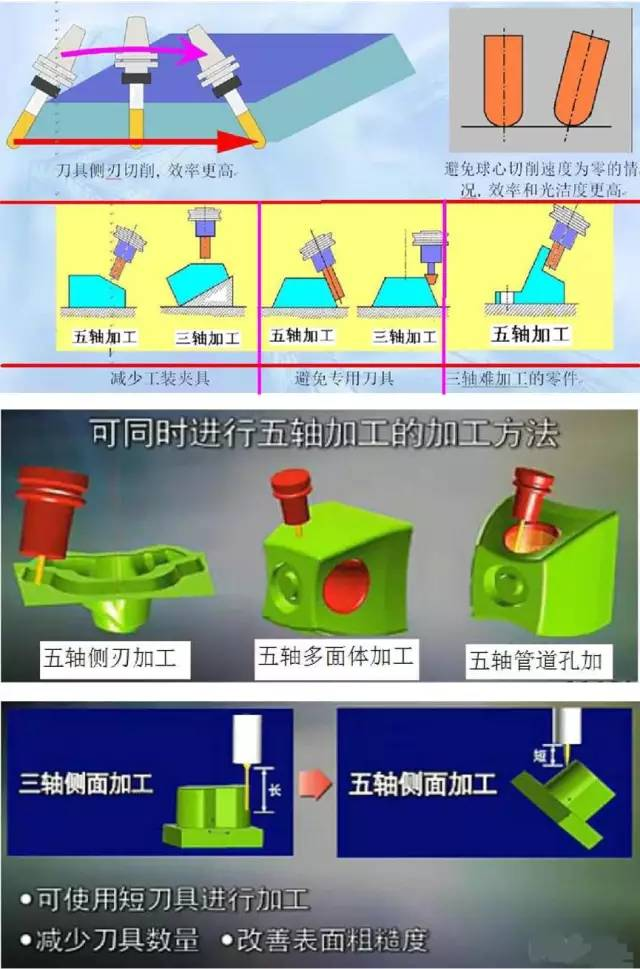
5 軸 CNC 加工は、加工空間での干渉や工具位置制御のため、3 軸工作機械と比較して、CNC プログラミング、CNC システム、機械構造の点ではるかに複雑です。 ということで、5軸って言うのは簡単だけど、実際に実行するのは本当に難しい! さらに、効果的な操作と適用はさらに困難です。
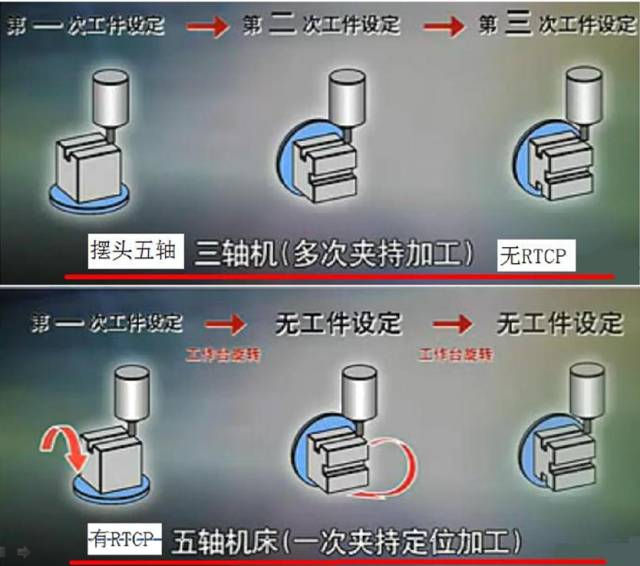
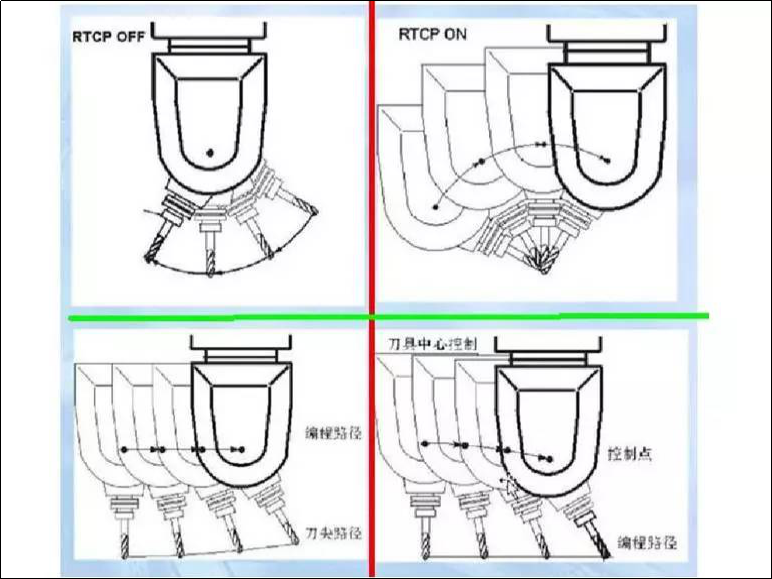
5 つの軸について言えば、それが本当か嘘かと言わなければなりません。 true 軸と false 5- 軸の主な違いは、RTCP 機能があるかどうかです。 そこで、編集者がこの言葉を特別に探してみました! RTCP、Fidia の RTCP は「Rotating Tool Center Point」の略で、文字通り「回転ツールの中心」を意味することを説明してください。 業界では「ツールセンターを中心に回転する」と微妙に訳されることが多く、「ツールセンターを中心としたプログラミング」と直訳する人もいます。 実際、これは RTCP の結果にすぎません。 PA の RTCP は、「Real time Tool Center Point Rotation」の最初の数語の略称です。 ハイデルベルク氏は、同様のアップグレード テクノロジを TCPM (Tool Center Point Management の略) と呼んでいます。 一部のメーカーは、同様のテクノロジーを TCPC と呼んでいます。TCPC は、「Tool Center Point Control」または工具中心点制御の略です。 Fidia の RTCP の文字通りの意味から、RTCP 機能が固定点で手動で実行されると仮定すると、ツールの中心点と、ツールとワークピース表面の間の実際の接触点は変化しません。 このとき、工具中心点は工具とワーク表面との実際の接触点の法線上にあり、工具ホルダは工具中心点を中心に回転します。 ボールエンドカッターの場合、ツール中心点は CNC コードの目標軌道点です。 RTCP 機能中に、目標軌道点 (つまりツール中心点) を中心にツール ホルダーを単純に回転させるという目的を達成するには、回転によって生じるツール中心点の座標のオフセットをリアルタイムで補正する必要があります。ツールホルダーの。 そうして初めて、工具中心点と工具とワーク表面の間の実際の接触点を変更せずに、工具ホルダと工具とワーク表面の間の実際の接触点の法線との間の角度を変更することができ、切削効率を最大化することができます。ボールエンドカッターとの干渉を効果的に回避します。 したがって、RTCP はツールの中心点 (つまり、CNC コードの目標軌道点) に立って、回転座標の変化を処理することに重点を置いているようです。 RTCP のない 5 軸工作機械と CNC システムは、CAM プログラミングと後処理に依存し、事前にツール パスを計画する必要があります。 同じ部品でも工作機械や工具を変えると再度CAMプログラミングや後処理を行う必要があり、擬似5軸としか言えません。 国内の 5 軸 CNC 工作機械およびシステムの多くは、このタイプの偽 5 軸に属します。 もちろん、他の人が自らを 5 軸リンケージと主張するのは理解できますが、この (偽の) 5 軸はその (本物の) 5 軸ではありません。
したがって、編集者は業界の専門家にも相談しました。 つまり、真の 5 軸は 5 軸 5 リンクを指しますが、偽の 5 軸は 5 軸 3 リンクで、他の 2 軸は位置決め機能のみを果たします。 これは一般的なことわざであり、標準化されたものではありません。 一般的に5軸工作機械には、5軸すべてを同時にリンクできる5軸リンクと5軸位置決め加工の2種類があります。 実際には、5 軸 3 リンクです。つまり、2 つの回転軸が回転および位置決めでき、同時にリンクできるのは 3 つの軸だけです。 一般に 3+2 モードとして知られるこのタイプの 5 軸工作機械は、擬似 5 軸として理解することもできます。
5軸CNC工作機械の現在の形
5- 軸マシニング センターの機械設計において、工作機械メーカーは常に、さまざまな要件を満たす新しい動作モードの開発に取り組んできました。 現在市場に流通している5軸工作機械の機械構造は多岐にわたりますが、主に以下のような形式があります。
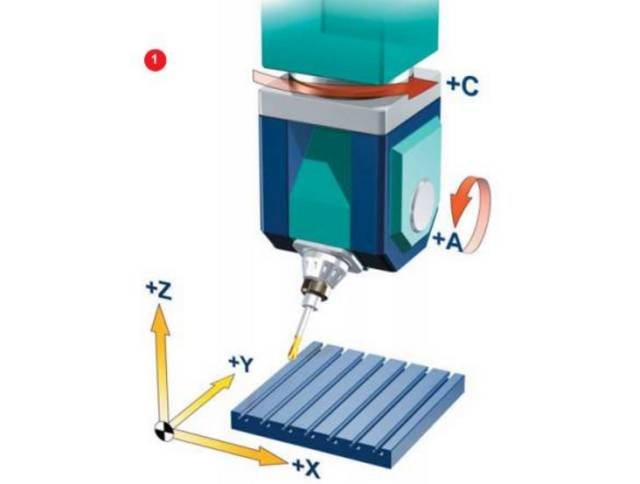
2 つの回転座標により工具軸の方向を直接制御 (二重振り子形式)
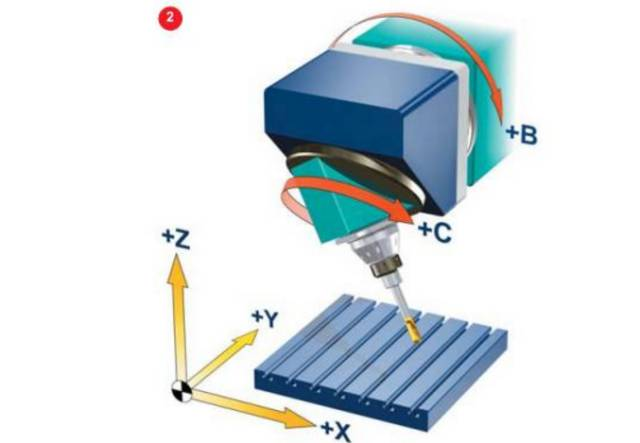
ツール先端に2つの座標軸があるが、回転軸が直進軸と直交していない(縦振り子式)
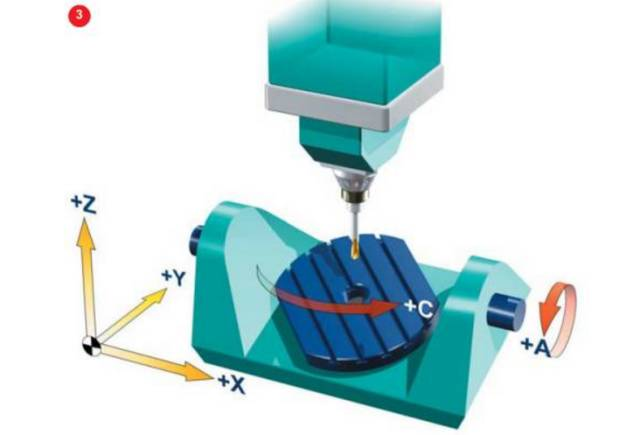
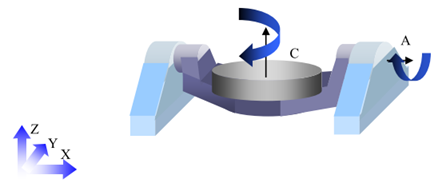
2 つの回転座標が空間の回転を直接制御します (ダブル ターンテーブルの形式で)
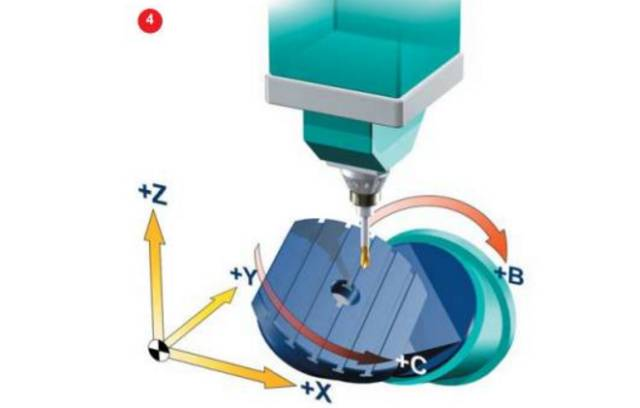
作業台上に 2 つの座標軸がありますが、回転軸が直線軸に対して垂直ではありません (垂直作業台)
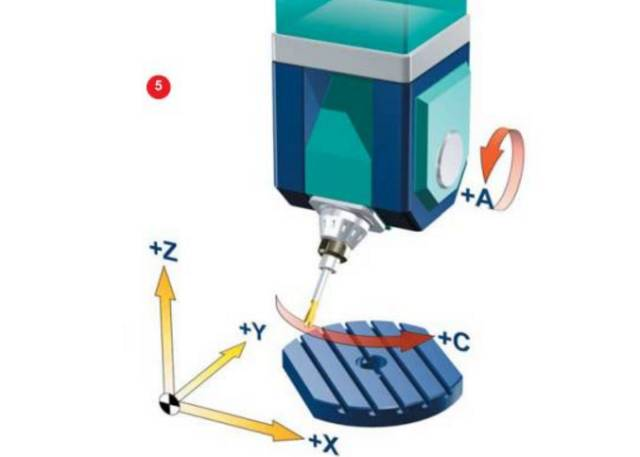
5 軸工作機械構造では、2 つの回転座標、つまり 1 つは工具に作用し、もう 1 つはワークピースに作用します (1 回のスイングと 1 回の回転の形で) が見られます。 5軸工作機械が何をどのように動かしているのかを理解する必要があると考えます。
5軸CNC技術開発における困難と障害
5 軸 CNC テクノロジーの優位性と重要性は長年にわたって誰もが認識していました。 しかし、これまでのところ、5 軸 CNC 技術の適用は依然として財政力のある少数の部門に限定されており、未解決の問題がまだ残っています。
以下に、編集者がいくつかの困難や障害を集めて、それらがあなたの状況に該当するかどうかを確認します。
5 軸 CNC プログラミングの抽象的で難しい操作は、従来の CNC プログラマーにとって頭痛の種です。 3 軸工作機械には直線座標軸しかありませんが、5 軸 CNC 工作機械にはさまざまな構造形式があります。 同じ NC コードは、異なる 3 軸 CNC 工作機械で同じ加工効果を実現できますが、特定の種類の 5 軸工作機械の NC コードをすべての種類の 5 軸工作機械に適用できるわけではありません。 CNC プログラミングでは、直線運動に加えて、回転角ストローク検査、非線形誤差検証、工具回転運動計算など、回転運動の関連計算も調整する必要があります。処理される情報量が多く、CNC プログラミングは非常に複雑です。抽象的な。 5 軸 CNC 加工の操作とプログラミングのスキルは密接に関係しています。 ユーザーが工作機械に特殊な機能を追加すると、プログラミングや操作はより複雑になります。 繰り返し練習することによってのみ、プログラミングとオペレーターは必要な知識とスキルを習得できます。 経験豊富なプログラマーやオペレーターの不足は、5 軸 CNC テクノロジーの普及にとって大きな障害となっています。 多くの国内メーカーは、5 軸 CNC 工作機械を海外から購入しています。 技術トレーニングやサービスが不十分であるため、5 軸 CNC 工作機械本来の機能を実現することが難しく、工作機械の稼働率は非常に低いです。 多くの場合、3 軸工作機械を使用する方が適しています。 NC補間コントローラとサーボドライブシステムの要件は非常に厳しいです。 5 軸工作機械の動作は、5 つの座標軸の動作の組み合わせです。 回転座標の追加は補間演算の負担を増大させるだけでなく、回転座標のわずかな誤差により加工精度を大幅に低下させます。 このため、コントローラにはより高い動作精度が要求される。 5 軸工作機械の動作特性には、サーボ駆動システムが良好な動的特性と広い速度範囲を備えていることが必要です。
5軸CNCのNCプログラム検証は特に重要です
機械加工の効率化を図るためには、従来の「試し切り法」による検証手法の廃止が急務となっています。 5 軸 CNC 加工では、NC プログラムの検証も非常に重要になっています。5 軸 CNC 工作機械で通常加工されるワークピースは非常に高価であり、5 軸 CNC 加工では衝突がよくある問題です。つまり、工具が刃物に食い込みます。ワークピース。 工具は非常に高速でワークピースに衝突します。 加工範囲内の切削工具、工作機械、治具等の衝突。 工作機械上の可動部品と固定部品またはワークとの衝突。 5軸CNCでは衝突予測が難しく、検証プログラムでは工作機械の運動学や制御系を総合的に解析する必要があります。 CAM システムがエラーを検出すると、直ちにツール パスを処理できます。 ただし、加工プロセス中に NC プログラムのエラーが見つかった場合、3 軸 CNC のようにツール パスを直接修正することはできません。 3 軸工作機械では、オペレータは工具半径などのパラメータを直接変更できます。 5 軸加工では、工具のサイズと位置の変更がその後の回転運動の軌跡に直接影響するため、状況はそれほど単純ではありません。
工具半径補正
5 軸連動 NC プログラムでは、工具長補正機能は有効ですが、工具半径補正は無効になります。 接触成形フライス加工に円筒フライスを使用する場合、異なる直径の工具に応じて異なるプログラムを開発する必要があります。 現在普及している CNC システムは、ISO ファイルが工具位置を再計算するための十分なデータを提供していないため、工具半径の補正を完了できません。 ユーザーは、CNC 加工中に頻繁に工具を交換したり、工具の正確なサイズを調整したりする必要があります。 通常の処理手順に従って、工具軌道は再計算のために CAM システムに送り返される必要があります。 その結果、処理プロセス全体の効率が非常に低くなります。 ノルウェーの研究者は、LCOPS (低コスト最適化生産戦略) と呼ばれる、この問題に対する一時的な解決策を開発しています。 工具軌道補正に必要なデータはCNCアプリケーションからCAMシステムに送信され、計算された工具軌道はコントローラーに直接送信されます。 LCOPS には、CNC 工作機械に直接接続して、ISO コードの代わりに CAM システム ファイルを送信できるサードパーティの CAM ソフトウェアが必要です。 この問題の最終的な解決策は、一般的な形式のワークピース モデル ファイル (STEP など) または CAD システム ファイルを認識できる新世代の CNC 制御システムの導入にかかっています。
ポストプロセッサ
5 軸工作機械と 3 軸工作機械の違いは、回転座標も 2 つあることです。 ツール位置はワーク座標系から機械座標系に変換され、その間にいくつかの座標変換が必要です。 市場で普及しているポストプロセッサジェネレータを利用することで、工作機械の基本パラメータを入力するだけで、3軸CNC工作機械用のポストプロセッサを生成できます。 5 軸 CNC 工作機械の場合、現在、いくつかの改良されたポストプロセッサしかありません。 5 軸 CNC 工作機械のポストプロセッサには、さらなる開発が必要です。
3軸リンクを使用すると、工具軌道上で工作機械作業台上のワーク原点の位置を考慮する必要がありません。 ポストプロセッサは、ワーク座標系と工作機械座標系の間の関係を自動的に処理できます。 X、Y、Z、B、C の 5 軸リンクを備えた横型フライス盤での加工など、5 軸リンクの場合、C ターンテーブル上のワークの位置寸法と、B と C ターンテーブル間の位置寸法が必要です。ツールパスを生成するときに考慮されます。 通常、作業者はワークをクランプする際、この位置関係に多くの時間を費やします。 ポストプロセッサがこのデータを処理できれば、ワークの設置と工具軌道の処理が大幅に簡素化されます。 ワークを作業台にクランプし、ワーク座標系の位置と方向を測定し、そのデータをポストプロセッサに入力してツールパス上で後処理を行うだけで、適切なNCプログラムが得られます。
非線形誤差と特異点の問題
回転座標の導入により、5 軸 CNC 工作機械の運動学は 3 軸工作機械の運動学よりもはるかに複雑になります。 回転に関する最初の問題は、非線形誤差です。 非線形エラーはプログラミング エラーが原因であると考えられ、ステップ距離を減らすことで制御できます。 計算前の段階では、プログラマは非線形誤差の大きさを判断できません。 ポストプロセッサを通じて機械プログラムを生成した後でのみ、非線形誤差を計算できます。 工具軌道を線形化することで、この問題を解決できます。 一部の制御システムでは加工中にツール パスを線形化できますが、通常はポスト プロセッサーで行われます。 回転軸によって引き起こされるもう 1 つの問題は特異点です。 特異点が回転軸の限界位置にある場合、特異点付近でのわずかな振動により回転軸が 180 度反転する可能性があり、非常に危険です。
CAD/CAM システムの要件
五面体加工を操作するには、ユーザーは成熟した CAD/CAM システムに依存し、CAD/CAM システムを操作する経験豊富なプログラマーを必要とします。


